産業用ロボットの事故はなぜ起きるのか?——柵をなくせる条件・適さない条件と、導入前に決める5つの判断【2026年版】

この記事の要点
- 産業用ロボットの危険は「ロボットが速いから」ではなく、運転を止めないまま可動範囲に人が入るときに生じます。危険が現実になるのは通常運転中よりも、教示・検査・保全といった人が中に入る作業です。
- 労働安全衛生規則は、原則として柵・囲いで可動範囲に人を入れないことを求めています(第150条の4)。教示や検査で中に入る場合は、原則として運転を停止し、作業者には特別教育が必要です。
- 柵をなくせる場合もあります。2013年の通達(基発1224第2号)により、リスクアセスメントで「接触による危険のおそれがない」と評価できるときは、柵・囲いの規定に該当しないと整理されました。これが協働運転の法的な足場です。
- したがって「柵なしにできるか」は機種選定の問題ではなく、リスクアセスメントを実施し記録できるかの問題です。評価の体制がない段階では、柵なし運用はまだ早い判断になります。
この記事が支援する判断:初めて産業用ロボットを導入する生産技術・設備担当が、機種を選ぶ前に「柵で囲う前提で設計するのか、柵なしの協働運転を狙うのか」を決める場面を支援します。この分岐は後から変えるとレイアウトと予算の両方をやり直すことになるため、仕様を固める前に決める必要があります。


産業用ロボットの事故は、どんなときに起きているのか?
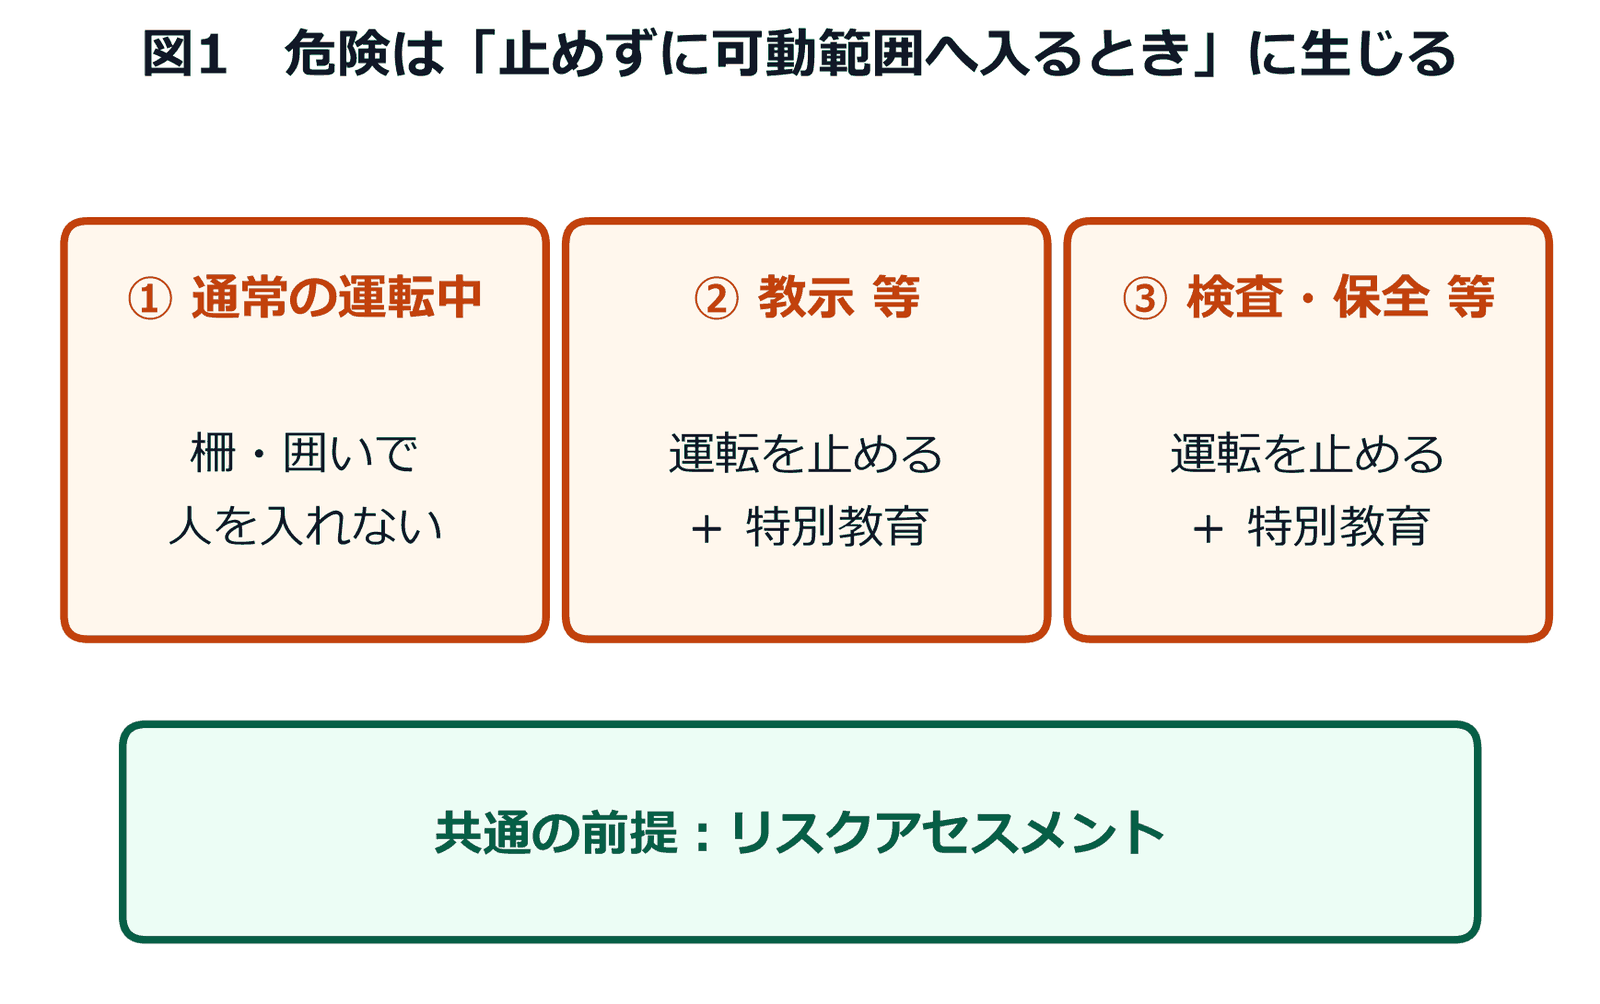
結論から言えば、危険が生じるのは「運転を止めないまま、人が可動範囲の中に入るとき」です。通常運転中のロボットは柵の内側で動いており、外にいる人と物理的に交わりません。危険が現実になるのは、その境界が破られる瞬間です。
産業用ロボットは、動作の途中で加速したり、プログラム上の分岐で予期しない側へ動いたりします。人間の感覚では「いま止まっている」ように見えても、次の指令で急に動き出すことがあります。可動範囲の内側は、人が立ち入ることを前提に設計されていません。
そのため法令は、人が中に入る場面を3つに分け、それぞれに異なる措置を求めています。
なぜ「柵で囲う」が原則なのか?
労働安全衛生規則第150条の4は、産業用ロボットの可動範囲内で運転中に労働者に危険が生ずるおそれのあるとき、柵または囲いを設ける等の措置を講じることを求めています。人とロボットを物理的に分離することが、もっとも確実で、もっとも人の判断に依存しない方法だからです。
柵という手段が優先されるのは、それが「人が間違えても成立する」対策だからです。注意喚起の掲示や声かけは、疲れていれば見落とされます。物理的な隔離は、見落としても機能します。安全対策には、人の注意力に依存しない順に採用するという考え方があり、隔離はその上位に位置します。
ただし、柵は設置すれば終わりではありません。柵に扉を設ける場合、扉を開けたらロボットが停止する仕組み(インターロック)が伴わなければ、柵は入口を作っただけになります。この停止のさせ方には段階があり、電源を即座に遮断する方式と、制御された減速を経てから停止させる方式では、復帰の手間も安全上の意味も変わります。
この三層の発想は、シリンダの前進・後退、ロボットアームの干渉領域、エレベータのドアと昇降など、製造ラインの多くの安全機構の基礎にもなっています。
非常停止回路とは?安全リレーの仕組みと停止カテゴリ0/1/2の違い・安全カテゴリ(PL)を図解で解説【2026年版】
教示や検査のときは、柵はなぜ効かないのか?
教示(ティーチング)や検査は、ロボットの動きを見ながら行う必要があるため、可動範囲の中に入らざるを得ない作業だからです。柵は「人を入れない」ための仕組みなので、入ることが前提の作業では守りになりません。
そこで法令は別の措置を求めています。教示等については第150条の3が、検査・修理・調整等については第150条の5が、原則として運転を停止したうえで作業することを定めています。やむを得ず運転しながら行う場合は、直ちに停止できる措置や、作業中である旨の表示などが必要になります。
あわせて、これらの作業に就く人には特別教育が必要です(労働安全衛生規則第36条第31号=教示等、第32号=検査等)。ここは見落とされやすい点で、「ロボットを買ったが、教示できる人が社内にいない」という状態は珍しくありません。導入計画の段階で、誰にいつ特別教育を受けさせるかまで含めて決めておく必要があります。
柵をなくせる条件とは?——2013年の通達が変えたこと
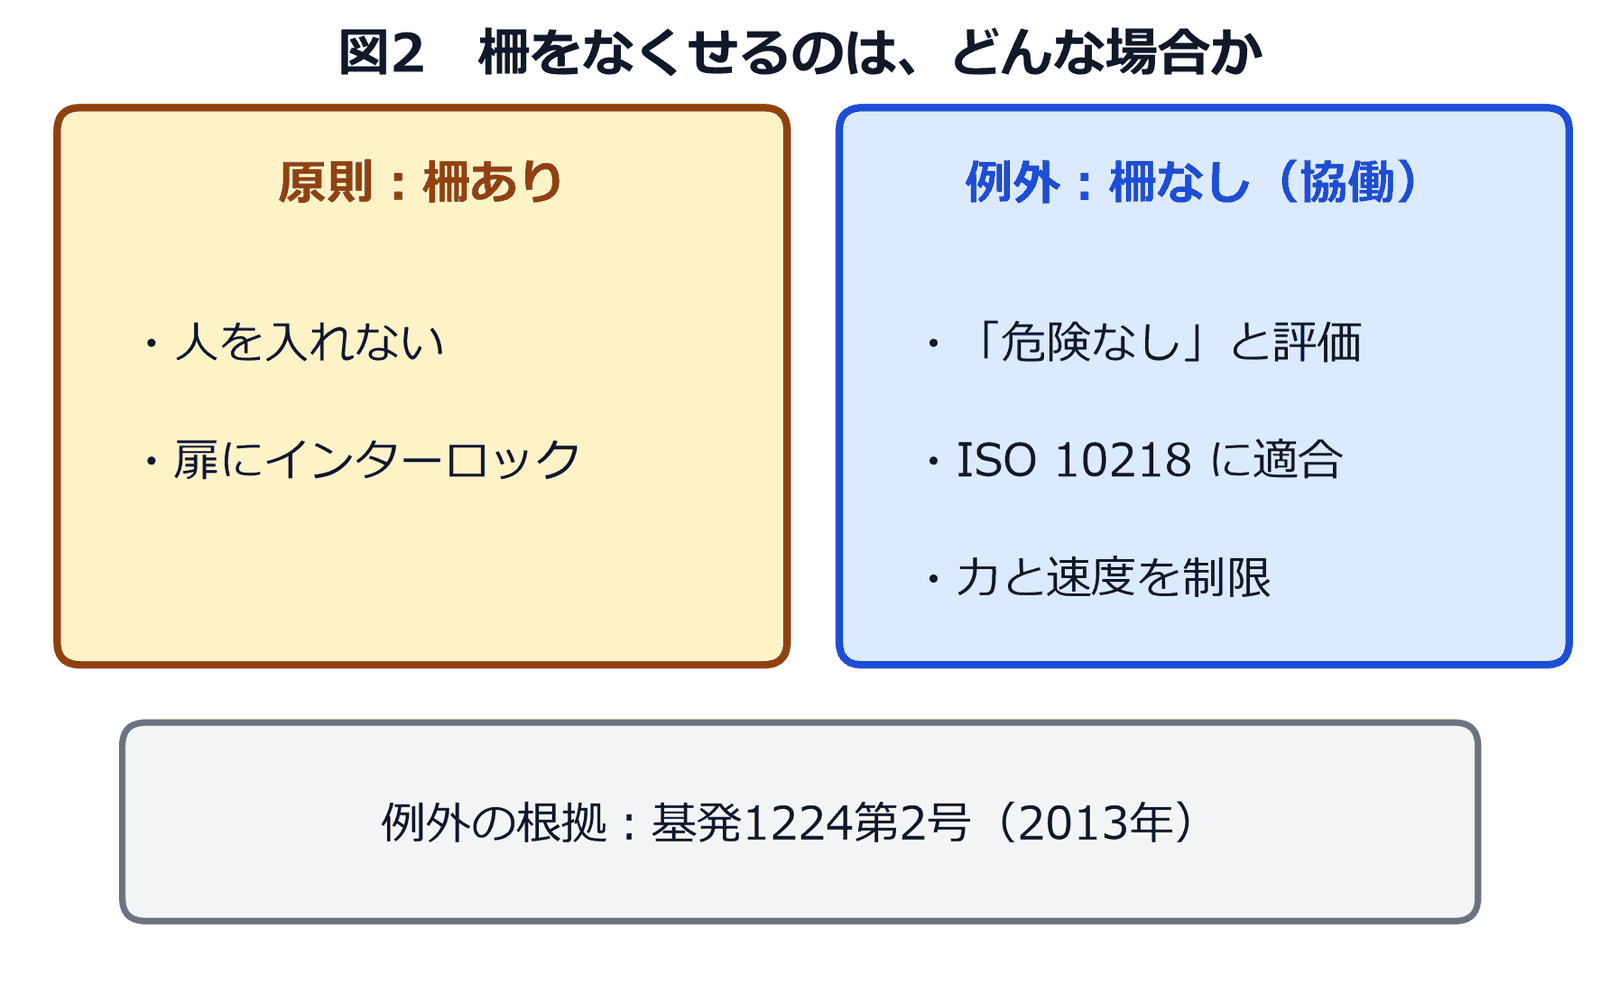
柵なしの運用が認められるのは、リスクアセスメントによって「接触により労働者に危険が生ずるおそれがなくなった」と評価できるときです。これは2013年(平成25年)12月24日の通達・基発1224第2号が示した整理です。
通達は、事業者が労働安全衛生法第28条の2によるリスクアセスメントに基づく措置を実施し、ロボットに接触することにより労働者に危険が生ずるおそれがなくなったと評価できるときは、第150条の4がいう「労働者に危険が生ずるおそれのあるとき」に該当しないものとする、としています。あわせて、ISO 10218-1:2011およびISO 10218-2:2011によって設計・製造・設置されたロボットを適切に使用することにも言及しています。
重要なのは、この通達が「協働ロボットという製品カテゴリなら柵が要らない」とは書いていないことです。免除されるのは製品ではなく、評価に裏づけられた運用です。同じ機種でも、扱うワークが鋭利であったり、把持したものが飛ぶ可能性があれば、評価の結果は変わります。
2つの運用の比較
| 観点 | 柵あり運用(原則) | 柵なし・協働運転(例外) |
|---|---|---|
| 成立の根拠 | 規則第150条の4の措置をそのまま実施 | リスクアセスメントで「危険のおそれなし」と評価 |
| 必要な機器条件 | 特段の限定なし | ISO 10218-1/-2に基づき設計・製造・設置されたもの |
| 運転条件 | 可動範囲に人を入れない | 接触時の力・速度を制限して使う |
| 必要な社内体制 | 柵とインターロックの保守 | リスクアセスメントの実施・記録・見直し |
| レイアウト面積 | 柵の分だけ広く必要 | 省スペースにしやすい |
| 変更時の手間 | 柵の位置を物理的に変更 | ワーク・動作を変えるたび再評価が必要 |
表の最後の行が、検討時にもっとも軽視されやすい点です。柵なし運用は設置時が身軽な代わりに、変更のたびに評価をやり直す運用コストを抱えます。多品種で段取り替えが頻繁なラインでは、この再評価が想像以上の負担になります。
必要なのは判断のスピードを上げることではなく、判断材料が出てくる位置を前に動かすことです。
ロボット導入の提案は、なぜ受注後に「思っていたのと違う」が起きるのか?——提案段階で完成イメージが共有されない3つの構造と、絵と数字を先に出す順番【2026年】
導入前に決めておく5つのこととは?
機種を選ぶ前に、次の5つを決めておくと、後戻りの多くを防げます。いずれも「決めていないと仕様が固まらない」ものです。
| # | 決めること | 決まっていない場合に起きること | 判断の目安 |
|---|---|---|---|
| 1 | 柵あり/柵なしのどちらを前提にするか | レイアウトと予算をやり直す | 再評価の体制がなければ柵あり |
| 2 | 誰が可動範囲に入るか(教示・検査・保全) | 特別教育の対象者が決まらない | 入る人は全員が対象 |
| 3 | 特別教育をいつ受講させるか | 納品後に立ち上げが止まる | 据付前に完了させる |
| 4 | リスクアセスメントの実施者と記録の残し方 | 柵なしの根拠を示せない | 実施者・日付・見直し条件まで決める |
| 5 | ワークや動作を変更したときの再評価の手順 | 変更のたびに判断が個人任せになる | 再評価の起動条件を文書化する |
「柵なし(協働運転)」が適さない条件・まだ早い条件とは?
柵なし運用は省スペースで魅力的に見えますが、次の条件に当てはまる場合は適さないか、少なくとも現時点ではまだ早いと判断すべきです。
- リスクアセスメントを実施・記録できる体制がない——柵なしの根拠は評価そのものです。評価できないなら、根拠がないまま柵を外すことになります。これが最も多い「まだ早い」の理由です。
- 扱うワークが鋭利、高温、または飛散しうる——ロボット本体の力を制限しても、ワークによる危険は残ります。機器の性能では消せない危険です。
- 段取り替えが頻繁で、動作やワークが頻繁に変わる——変更のたびに再評価が必要になり、運用が回らなくなります。
- 必要なタクトタイムが速度制限と両立しない——接触時の力を抑えるには速度を落とす必要があります。速度ありきの工程では、そもそも成立しません。
- 人がロボットの近くに常時いる必然性がない——人が近づく理由がないなら、柵ありのほうが安く、運用も軽くなります。柵なしは目的ではなく手段です。
とくに最後の点は見落とされがちです。協働運転は「人と作業を分担する必要がある」場合に意味を持つ選択であり、単に柵の費用を浮かせるための手段として選ぶと、再評価の負担だけが残ります。
一件ごとの外注は合理的でも、積み重なった結果として社内から工程が消えていた——という事後の気づきは、判断の履歴が残っていなければ起こりません
工場の自動化はなぜ失敗するのか——止まる7つの原因と、「まだ早い」条件から先に決める判断基準【2026年版】
まとめ
産業用ロボットの安全は、機種のカタログではなく、可動範囲に人が入る場面をどう設計するかで決まります。原則は柵による分離、例外は評価に裏づけられた協働運転であり、その分岐は機種選定より前に決めるべき判断です。
そして「柵をなくせるか」の答えは、機器の仕様ではなく自社がリスクアセスメントを実施し、記録し、変更のたびに見直せるかにあります。その体制がない段階では、柵ありで始めるほうが結果的に速く、安く立ち上がります。
判断に必要な条件が社内で共有されていないと、この検討は案件ごとにゼロから始まります。誰が可動範囲に入り、何を根拠に安全と判断したのかが案件に残る形になってはじめて、2台目以降の導入が速くなります。
柵あり/柵なしのどちらで進めるべきか、対象工程を一つ挙げて条件を一緒に整理する場をご用意しています(30分・オンライン)
よくある質問(FAQ)
協働ロボットなら、柵は不要ですか?
製品カテゴリだけで不要になるわけではありません。柵・囲いの規定に該当しないとされるのは、リスクアセスメントによって接触による危険のおそれがないと評価できる場合です(基発1224第2号)。同じ機種でも、扱うワークや動作によって評価結果は変わります。
小型のロボットでも特別教育は必要ですか?
法令上の産業用ロボットに該当する場合、教示等・検査等の作業には特別教育が必要です。なお定格出力が小さい機種は法令上の産業用ロボットの範囲から除かれる扱いがあるため、自社の機種が該当するかはメーカーの仕様書と所轄の労働基準監督署に確認してください。
柵に扉をつける場合、何が必要ですか?
扉を開けたときにロボットが停止する仕組み(インターロック)が必要です。扉だけを設けて停止と連動していない場合、柵は可動範囲への入口を作っただけになります。停止のさせ方(即時遮断か、制御停止か)も設計時に決めておく必要があります。
リスクアセスメントは一度実施すれば終わりですか?
終わりではありません。ワーク、動作、レイアウト、作業手順が変われば前提が変わるため、再評価が必要です。柵なし運用を選ぶ場合は、再評価をどの条件で起動するかをあらかじめ決めておくことが実務上の要点になります。
出典
- 厚生労働省「産業用ロボットに係る労働安全衛生規則第150条の4の施行通達の一部改正について」(平成25年12月24日 基発1224第2号)https://www.mhlw.go.jp/web/t_doc?dataId=00tb9779&dataType=1&pageNo=1(2026年9月2日取得)
- 労働安全衛生規則 第150条の3(教示等)・第150条の4(運転中の危険の防止)・第150条の5(検査等)、第36条第31号・第32号(特別教育を必要とする業務)
- 労働安全衛生法 第28条の2(事業者の行うべき調査等)
次に読む
- 非常停止回路とは?安全リレーの仕組みと停止カテゴリ0/1/2の違い・安全カテゴリ(PL)を図解で解説【2026年版】
- 工場の自動化はなぜ失敗するのか——止まる7つの原因と、「まだ早い」条件から先に決める判断基準【2026年版】
- ロボット導入の提案は、なぜ受注後に「思っていたのと違う」が起きるのか?——提案段階で完成イメージが共有されない3つの構造と、絵と数字を先に出す順番【2026年】