ピッキングの自動化はどこまでできるのか?——バラ積み取り出しが止まる5つの条件と、ハンド・ビジョンを決める前に測る5項目【2026年版】

この記事の要点
- ピッキングの自動化は難易度が3クラスに分かれ、成否を決めるのはロボットの性能ではなくワークの位置と姿勢が決まっているかどうかです。
- バラ積み取り出しが止まる原因は「見えない」「掴めない」「ぶつかる」「最後まで取り切れない」の4つに整理できます。
- ハンドとビジョンは仕様書から選ぶものではなく、ワークの表面・材質・形状ばらつき・絡み・質量の5項目を実測した結果で決まります。
- AIの導入で変わるのは主に認識と把持位置の推定であり、ハンドが物理的に掴めない対象は、AIを載せても掴めません。
- 多品種で段取り替えが頻繁、ワークが絡む、取り残しの処理を人が行う前提が崩せない——このいずれかに当てはまるなら、いま着手しない判断が正しいことがあります。
この記事が支援する判断: 生産技術・製造技術の担当者が、ピッキング工程の自動化について「自社のワークで成立するのか、まだ早いのか」を、SIerに引き合いを出す前に自分で見極める場面を想定しています。機種の選定ではなく、その手前の可否判断を対象にしています。
ピッキングの自動化を調べると、多くの情報は導入事例の紹介で終わります。現場で先に必要なのは、自社のワークがその条件に当てはまるかどうかの判断基準です。同じ「ピッキング」でも、難しさは対象によって大きく変わります。


ピッキングの自動化とは?定型供給とバラ積み取り出しは何が違うのか?
結論から言えば、両者の違いはワークの位置と姿勢が事前に決まっているかの一点です。ピッキングの自動化とは、人が対象物を見つけて掴んで移す作業を、視覚センサとロボットハンドの組み合わせに置き換える取り組みを指します。このうち「見つける」工程が不要になるほど難易度は下がります。
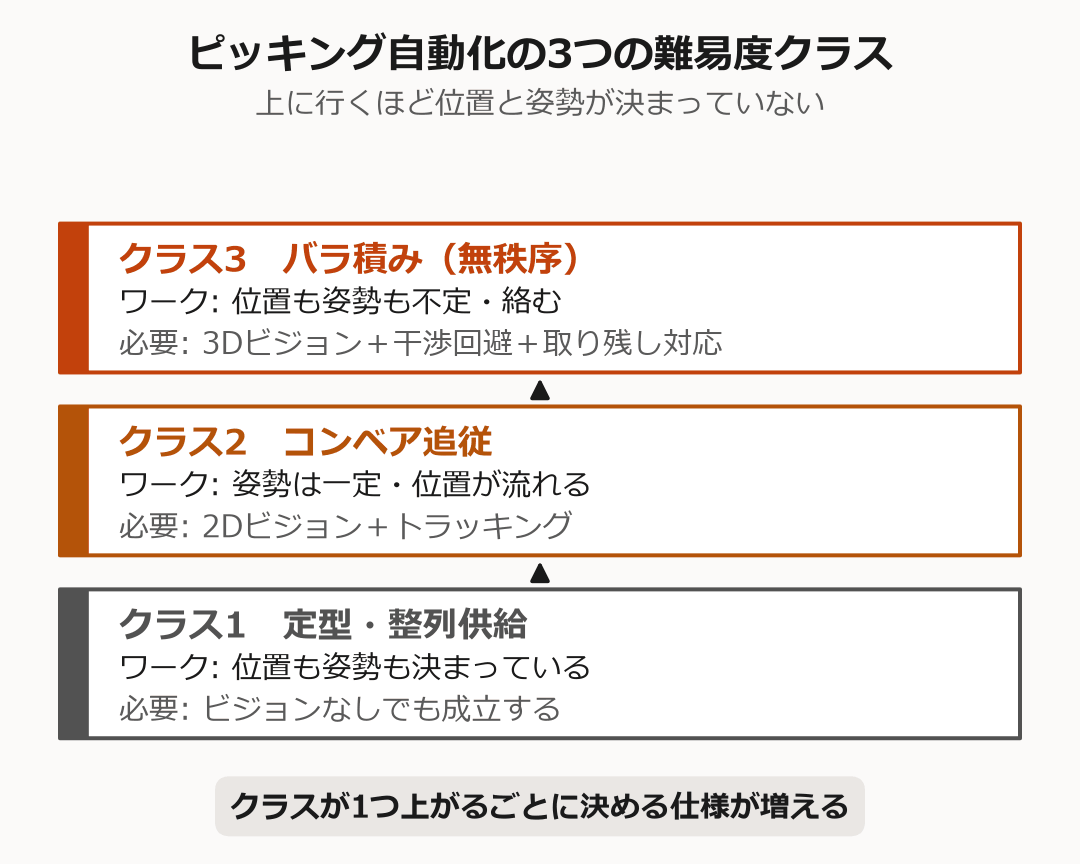
自社の工程がどのクラスに当たるかを、最初に確定させてください。
| クラス | ワークの状態 | 必要になるもの | 難易度 |
|---|---|---|---|
| クラス1 定型・整列供給 | トレイやフィーダで位置も姿勢も決まっている | ロボットとハンドのみ。ビジョン不要 | 低 |
| クラス2 コンベア追従 | 姿勢はほぼ一定で、位置だけが流れる | 2Dビジョンと位置補正のトラッキング | 中 |
| クラス3 バラ積み(無秩序) | 位置も姿勢も不定。重なり・絡みがある | 3Dビジョン、干渉回避の経路計画、取り残し処理 | 高 |
クラス1に落とせるなら、それが最も確実で安価な解です。前工程でトレイに並べて供給できれば、ビジョンも経路計画も要りません。バラ積みのまま取る前提にする前に、供給方法を変えられないか検討してください。
なぜバラ積み取り出しだけが難しいのか?
結論から言えば、難しさは4つの独立した問題が同時に発生することにあります。1つずつは解けても、4つすべてが同じワークで成立する組み合わせは限られます。
- 見えない——金属光沢や透明、黒色のワークは3Dセンサが距離を正しく測れず、点群が欠けます。
- 掴めない——認識できても、ハンドが入る隙間がなければ取れません。箱の隅や底の個体で顕著です。
- ぶつかる——掴む姿勢が容器の壁や隣のワークとの干渉を生みます。掴める姿勢と入れる姿勢は別物です。
- 取り切れない——残り数個は認識も把持も成立しにくくなります。この「最後の数個」の処理が未定のまま導入されがちです。
とくに4番目は見落とされます。9割を自動で取れても残りを人が取りに行くなら、その工程の人は減りません。省人効果は、取り残しの処理を含めた実効の自動化率で計算してください。
人が問題なく作業できている工程ほど「ばらつきは無い」と誤判断されやすく、その前提のまま仕様が固まります。
工場の自動化はなぜ失敗するのか——止まる7つの原因と、「まだ早い」条件から先に決める判断基準【2026年版】
「AIピッキング」は何を変えて、何を変えないのか?
結論から言えば、AIが変えるのは認識と把持位置の推定であり、物理的な制約は変えません。機械学習による把持位置推定は、CADモデルを登録しなくても点群から掴めそうな箇所を提示できるため、形状ばらつきや多品種の混在に対応しやすくなります。
一方で変わらないことが3つあります。ハンドが物理的に掴めない対象はAIを載せても掴めません。センサが距離を測れない鏡面や透明体では、入力の点群自体が欠けるため精度は上がりません。推論時間が加わる分、1回あたりの動作はむしろ遅くなります。
したがって「AIピッキングロボットなら取れるのでは」という検討順序は逆です。先にハンドとセンサで取れる対象かを確認し、そのうえで多品種への対応手段としてAIを位置づけます。
ロボットハンドとビジョンはどう決まるのか?
結論から言えば、どちらもカタログの性能ではなくワークの物理的な性質で決まります。ハンドには方式ごとの前提条件が、ビジョンには方式ごとの苦手なワークがあり、両方が成立する組み合わせだけが候補になります。
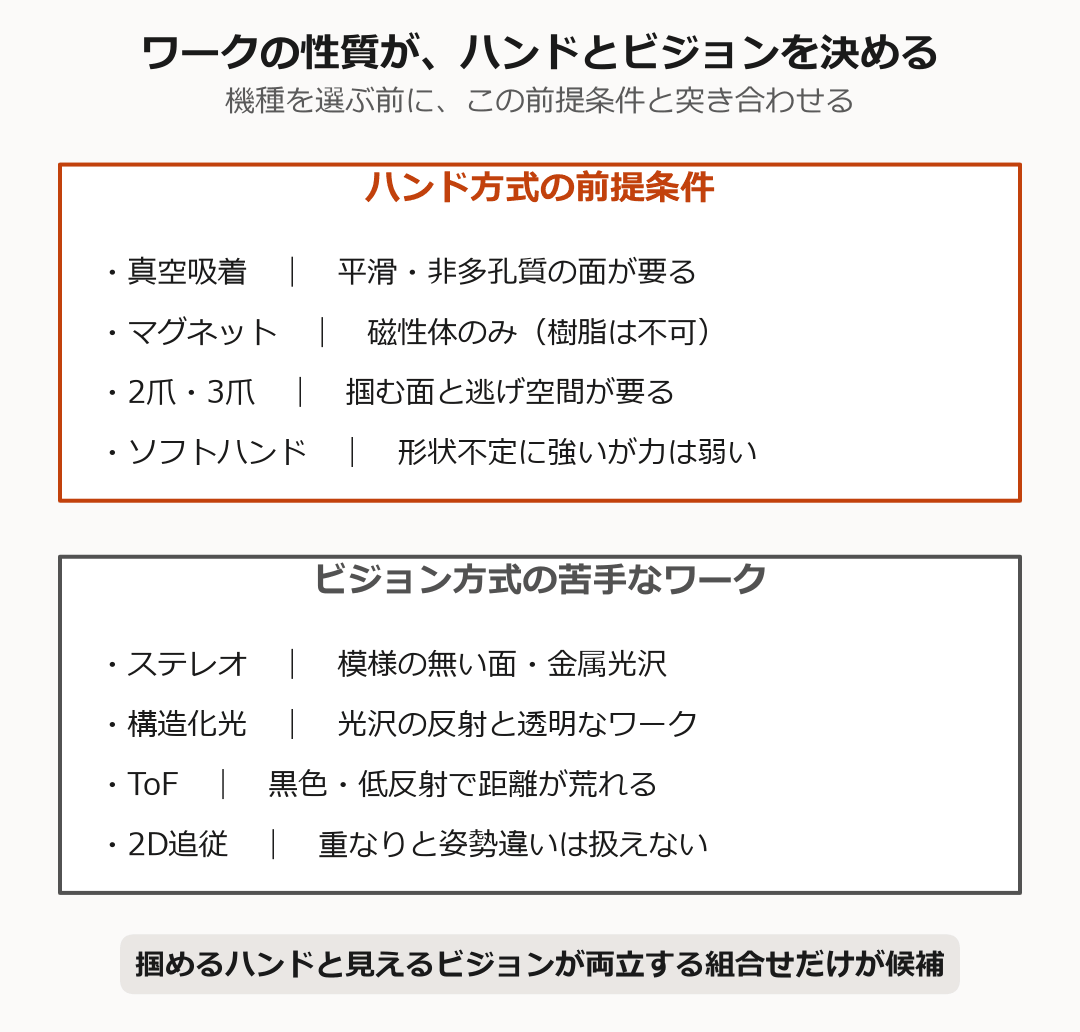
自社ワークが1つでも前提を外すなら、その方式は候補から落ちます。
| ハンド方式 | 成立の前提条件 | 向くワーク | 外れる条件 |
|---|---|---|---|
| 真空吸着 | 平滑で非多孔質の面が一定面積ある | 板金、樹脂成形品、箱 | 多孔質、粗面、油付着 |
| マグネット | ワークが磁性体である | 鉄系の小物部品、円形ワーク | アルミ、ステンレスの一部、樹脂 |
| 2爪・3爪(挟む) | 掴む面と爪が入る逃げ空間がある | 円筒、直方体 | 密に詰まる、薄物、変形しやすい |
| ソフト・不定形対応 | 把持力が小さくても持ち上がる | 食品、壊れ物、形状不定 | 重量物、高い位置決め精度 |
この関係は公開事例からも読み取れます。日本ロボット工業会のマテリアルハンドリング事例一覧(全23件・2026年9月10日取得)では、円形ワークと小型ネジにマグネットグリッパー、自動車タイヤにロングストロークグリッパー、医薬品やアルミ基板に生体模倣工学グリッパーというように、対象ごとに異なるハンドが選ばれています。さらに、バラ積みからの取り出しを明示した事例は23件中2件にとどまり、公開事例の多くは位置や姿勢がある程度決まったワークを扱っています。
同じ一覧のうち、バラ積み状態からの取り出しを明示している事例は23件中2件にとどまります。公開事例の多くは、位置や姿勢がある程度決まった状態のワークを扱っています。バラ積みが「よくある構成」ではないことは、検討の前提として押さえておく価値があります。
ビジョン方式にも、方式ごとに苦手な対象があります。
| ビジョン方式 | 測り方 | 苦手なワーク |
|---|---|---|
| ステレオ(2眼) | 2台のカメラの視差から測る | 模様の無い面、金属光沢。点群が欠ける |
| 構造化光・ドット投影 | 投影パターンの歪みから測る | 光沢面の反射、透明体 |
| ToF | 光の往復時間から測る | 黒色・低反射で距離が荒れる |
| 2Dビジョン+トラッキング | 平面上の位置を検出し追従 | 重なり、姿勢違い。高さを扱えない |
検討前に測る5項目とは?
結論から言えば、SIerに相談する前に実測すべき項目は5つです。これが数字で答えられないうちは、見積もりも提案も前提が仮置きになります。
| 測る項目 | 具体的に見ること | これで落とせる方式 |
|---|---|---|
| ① 表面の反射 | 鏡面・透明・黒色か。加工油の付着 | 構造化光、ToF、吸着 |
| ② 材質 | 磁性体か。ロットで材質が変わるか | マグネット |
| ③ 形状のばらつき | 同一品番内の寸法差、バリや変形 | 爪、CADモデル前提の認識 |
| ④ 絡み合いの有無 | ばら撒いて引っ掛かるかを確認 | バラ積み構成そのもの |
| ⑤ 質量と重心 | 最大質量、重心の偏り | ソフトハンド、小可搬の機種 |
④の絡み合いは図面からは分かりません。実際に容器へばら撒き、引き上げたときに2個以上ついてくるかを確認してください。絡むワークは把持後の姿勢が定まらず、その先の位置決めが成立しません。
総額の内訳ではシステムインテグレーション(SI)関連費が約53%を占めた公開例があります。
ロボット導入はいくらかかるのか?——公開事例123件の投資額分布と、見積書で最初に確認する3項目【2026年版】
サイクルタイムはどう見積もるのか?
結論から言えば、1個あたりの時間は「認識+経路計画+移動+把持+搬送」の合計に、失敗時のリトライを織り込んだものです。カタログの動作速度だけで計算すると必ず実機より速い数字が出ます。失敗率が数%でも、リトライ動作が長ければ平均は大きく伸びます。
とくにバラ積みでは、1個取るたびに撮り直す構成と、1回の撮像から複数個を連続で取る構成とで、同じロボットでも処理能力が変わります。見積もりを比較するときは、この撮像回数の前提を必ず揃えてください。
したがって「柵なしにできるか」は機種選定の問題ではなく、リスクアセスメントを実施し記録できるかの問題です。
産業用ロボットの事故はなぜ起きるのか?——柵をなくせる条件・適さない条件と、導入前に決める5つの判断【2026年版】
ピッキングの自動化が向かない条件・まだ早い条件とは?
結論から言えば、次の5条件のいずれかに当てはまるなら、いま着手しない判断が正しいことがあります。「できない」ではなく、先に潰すべき条件が残っているという意味です。
| 向かない条件・まだ早い条件 | なぜ止まるのか | 先に取る手 |
|---|---|---|
| 品種切替が1日に何度も発生する | 切替のたびにハンド交換や設定変更が要り、段取り時間が削減分を上回る | 切替頻度の低い1品種に絞る |
| ワーク同士が絡む | 把持後の姿勢が定まらず位置決めが成立しない | 絡まない供給方法を検討する |
| 取り残しを人が処理する前提が崩せない | 工程に人が残り、省人効果が計画値に届かない | 発生率と処理方法を決めてから試算する |
| ワークのばらつきが未計測 | 仕様が仮定の上に固まり、立上げで調整工数として返る | 5項目を実測してから引き合いを出す |
| 保全とティーチングの担当が決まっていない | 異常復帰や品種追加のたびに停止する | 社内担当を先に決める。委託なら範囲と費用を明確に |
向かない条件に当てはまると分かった時点で、それは失敗ではなく、投資前に判断できたという成果です。
まとめ
ピッキング自動化の可否は、ロボットの性能ではなくワークの性質で決まります。まず工程が3クラスのどれかを確定させ、クラス1に落とせないかを検討する。次に5項目を実測し、ハンドとビジョンの前提条件と突き合わせる。この順序を踏めば、引き合いを出す前に可否の見当がつきます。
よくある質問(FAQ)
バラ積みピッキングは結局できないということですか?
できないのではなく、成立する条件が定型供給より狭いという意味です。表面が拡散反射で、絡まず、ハンドが入る形状であれば成立します。判断には5項目の実測が必要です。
金属光沢のあるワークはどうすればよいですか?
選択肢は3つです。照明や撮像条件で反射を抑える、光沢に強い方式のセンサへ変える、供給方法を変えてバラ積みをやめる。3つ目が最も確実ですが前工程の変更を伴うため、早い段階で検討してください。
AIを使えばティーチングは不要になりますか?
不要にはなりませんが削減はできます。把持位置の推定を機械学習に任せ、品種ごとのCADモデル登録や把持点の個別指定を減らせる構成があります。搬送先の位置決めや周辺機器との協調動作は引き続き設定が必要です。
検討はどこから始めればよいですか?
ワークを容器にばら撒き、絡むかどうかを目視で確認するところからです。費用がかからず、結果によってはバラ積み構成そのものを候補から外せます。次に表面・材質・形状ばらつき・質量を測ってください。
出典
- 一般社団法人日本ロボット工業会「産業用ロボット事例紹介/マテリアルハンドリング」(全23事例・https://www.jara.jp/navi/example/industrial/transport/index.html・2026年9月10日取得)。本文のハンドと対象ワークの対応、およびバラ積み明示2件という集計は、同ページ掲載の事例一覧を数えたものです。
- 同「産業用ロボット事例紹介/ピッキング・整列・包装」(同ページ・2026年9月10日取得)
執筆: 装置メーカーで生産設備の設計・立上げに従事した経験を持つ、製造DXドットコム編集部の設計スペシャリスト
ピッキング工程の自動化を検討中の方へ
ROGEARは、ロボットシステムの構成検討を支援する仕組みです。工程の条件からロボット・ハンド・周辺機器の組み合わせを整理し、仕様を固める前の検討を進めやすくします。AX導入相談はこちら